 シルミー
はかせ、1グラムもないロボットが11秒で10回も宙返りしたって本当なの?
 はかせ
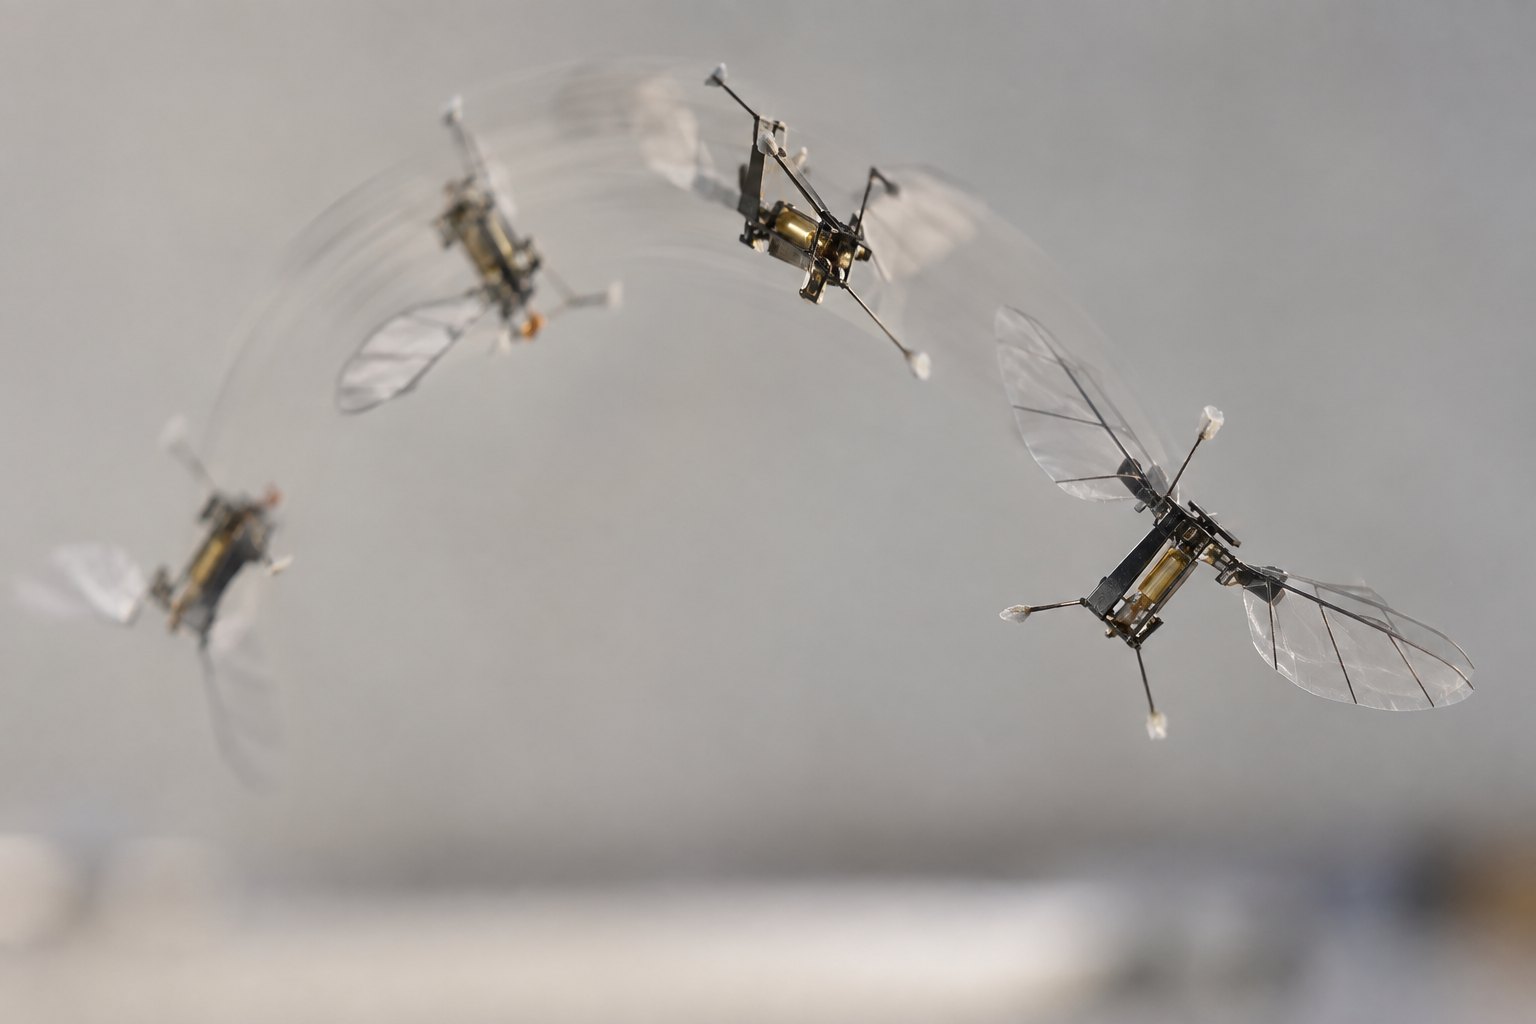
ほんとだよ。マサチューセッツ工科大学が作った750ミリグラムの羽ばたきロボットに、AIが操縦のコツを教え込んだんだ。
速度は前のモデルの5.5倍近くまで一気に伸びた
ハエやミツバチが指先に止まっては、こちらの動きに合わせてサッと飛び去る。あの機敏さを機械で再現するのは、長年ロボット工学が抱えてきた宿題だった。
しかし米マサチューセッツ工科大学(MIT)ソフト・マイクロロボット研究室のYuFeng(Kevin) Chen准教授らの研究チームは、羽ばたき翼と深層学習制御を組み合わせて、質量750ミリグラムのロボットに横方向の速度197 cm/s・加速度11.7 m/s²という、昆虫と肩を並べる俊敏さを与えることに成功した。
成果は2025年12月付で学術誌『Science Advances』(米国科学振興協会AAAS発行)に掲載され、2026年9月に一般向け解説がScienceDailyから配信された。
なぜ超小型ロボは、これまで昆虫のように飛べなかったのか
飛行ロボットは大きくなるほど扱いが楽になる。慣性が大きい機体は多少突風を受けても姿勢が崩れにくく、モーターとバッテリーを重ねて積めば処理チップも余裕を持って搭載できる。
市販のクアッドコプター(ドローン)が急に流行したのは、この「大きめゆえの制御しやすさ」に負う部分が大きい。
ところが機体を昆虫サイズまで縮めると、事情が一変する。ペーパークリップより軽い機体は、ほんの少しの気流でも吹き飛ばされる。
論文によると、これまでの小型の飛行ロボットの多くは、秒速40センチ未満でなめらかな軌道をたどるのがやっとだった。
一方、本物の昆虫は19ミリ秒で宙返りできる。羽ばたく翼の周りに生まれる不安定な空気の渦は、大型機のなめらかな翼の流れとは物理法則からしてまるで別物になる。
その上、搭載できる計算資源はほんの数グラムの回路にしか許されない。地上のスーパーコンピュータで最適な操縦手順を弾き出せても、それを機体の頭脳に押し込む方法がなかった。
だから昆虫サイズの羽ばたきロボは、直線をゆっくり進む程度の低速飛行にとどまり、宙返りや急旋回は「いつか」の課題として棚上げされてきた。
今回の論文で扱われた機体は、Chen研究室が5年以上かけて磨いてきた設計の最新版で、ソフト人工筋肉で駆動する羽ばたき翼を持つ。
翼を大きめに取り、収縮の速い柔らかい駆動素子で高速羽ばたきを実現しているものの、以前は制御ソフトウェアが機体の性能に追いついていなかった。
実際、初期のバージョンでは制御ソフトの微調整を人間が手作業でこなしていた。
機体の頭脳にあたる制御器は、機体が今どこにいてどう動くべきかを決める要だが、超軽量機ならではの複雑な空気力学を相手にリアルタイムで解こうとすると、本来は膨大な計算力を食う。
ハードウェアの進歩でできることが増えたぶん、それを引き出す制御ソフトの側にも重い宿題が積み上がっていたわけだ。
難しい機動を描く「モデル予測制御」と、それを軽くするAI
まずは重い頭脳で最適な軌道を描く
研究チームがまず用意したのは、モデル予測制御(MPC)と呼ばれる古典的だが強力な制御手法だ。
ロボットの運動方程式をコンピュータの中に持ち、「次の数十ミリ秒で機体はどう動くか」を高速に予測しながら、目標軌道に一番近い操作を選び続ける。
MPCは推力やトルクの上限、翼が発生できる力の限界も同時に計算に組み込める。
だから宙返りのような「重心を跳ね飛ばしてから元に戻す」機動を計画する場合でも、途中で制御不能に陥る手順を自動で避けてくれる。
ただし演算量は重く、地上のワークステーションだからこそ現実的な時間で解ける仕組みだった。mg級の機体にそのまま載せるのは不可能に近い。
その手つきを、軽いニューラルネットに写し取る
そこで登場したのが模倣学習(imitation learning)だ。MPCが作った「こういう状況ならこう動かす」という膨大な教師データを、深層ニューラルネットに丸ごと真似させる。
学習が済めば、ネットワークは重い最適化計算をせず、入力(現在の姿勢と速度)から出力(推力と回転指令)を一瞬でひねり出す関数として動く。
この模倣学習で肝になるのは、教師データの作り方だ。
荒々しい機動までこなせるだけの有効なお手本を用意しつつ、データセットを必要以上に大きくしすぎない——この兼ね合いをどう取るかが大きな課題だったと研究チームは説明している。
むやみにデータを増やせば学習は重く不安定になり、逆に足りなければ想定外の状況で機体は墜落してしまう。ちょうどよい範囲でお手本をそろえる工夫が、最終的な性能を左右した。
論文タイトルにある「robust tube model predictive control(堅牢チューブ型モデル予測制御)」は、この学習の教師データが、モデルのずれや外乱をあらかじめ想定して『太い許容範囲(チューブ)』の中に押し込めるように作られている、という意味だ。
つまり、少しくらい機体の癖や風の乱れがあっても、あらかじめ想定内に収まるような教え方をする。
Chen氏の共著者であるJonathan P. How教授(MIT航空宇宙工学科)は「この堅牢な訓練方法こそが、今回の秘伝のタレだ」と語る。
実測で速度5.5倍、加速度3.5倍まで届いた
数字を見ると、この二段構えの効果はきわめて具体的だ。横方向の最大速度は197 cm/s、加速度は11.7 m/s²を記録し、それぞれ研究室の従来最高値から447%・255%の向上となった。
ここでいう「447%向上」とは、元の速度に447%を上乗せした、つまりおよそ5.5倍という意味だ(同じく加速度の255%向上は約3.5倍にあたる)。
ScienceDailyの記事では「約450%」「約250%」と丸めて紹介されている。
秒速2メートル弱と聞くと大したことがないように感じるかもしれない。しかし機体の大きさは4センチ×4センチ×0.9センチ、重さはわずか0.75グラム。
4つの羽ばたき翼をそれぞれ柔らかい人工筋肉で動かしている。
加速度11.7 m/s²は、地上の重力加速度(9.8 m/s²)を横方向にわずかに超える強さで、虫サイズの機体がこの加速度を出すと、機体そのものが受ける空気の抵抗もそれに比例して大きくなり、姿勢を保つ難易度が跳ね上がる。
従来の制御ではその瞬間に姿勢が破綻していたわけだが、AIの模倣学習方策はそれを吸収し切った。
Chen氏自身も、今回の到達点を「速度・加速度・機首の傾き(ピッチ)という点で、ロボットの飛行性能が昆虫に匹敵するところまで来た」と表現している。
筆頭著者のHsiao氏も、伝統的に動きの遅さが弱点とされてきたソフトロボットやマイクロロボットが、先進的な制御アルゴリズムの力で自然界の昆虫に迫る俊敏さを手にした点を成果として挙げる。
11秒10回連続宙返りが証明した「壊れない制御」
数字と同じくらい印象的だったのが、11秒で10回連続の宙返りという実験だ。宙返り1回に要する時間は約1.1秒。
1回終わった直後の姿勢と回転速度が完璧に整っていないと、次の宙返りはずれた軌道から始まり、誤差が雪だるま式に膨らんでしまう。
論文によると、この宙返りの連続飛行で、目標の軌道からのずれは平均(二乗平均)で2.24センチだった。最高速度は秒速115センチ、回転の速さは1秒あたり2030度に達した。
How教授は「小さなずれが10回積み重なれば、機体はただ墜落する。だから制御は『堅牢』でなければならなかった」と説明する。
実験ではさらに、秒速160センチメートルの側風を人工的に浴びせながらサッカード動作を成立させた。外乱を与えても、機体は横に流されたあとで自ら軌道を戻し、指定の位置に停止している。
あらかじめ想定した誤差や乱れを『太い許容範囲(チューブ)』の内側に収める堅牢な設計が、風のある環境でも効いていることをうかがわせる結果だ。
制御ソフトがようやく機体の性能に追いつき、ハードウェアの進歩を余さず引き出せるようになった格好である。
この安定性を支えているのが、模倣学習で作られたリアルタイムの操縦方策だ。重い最適化を毎回解き直す代わりに、あらかじめ学んだ「手つき」を高速に再生する。
ただし今回の実験では、この方策も機体の外のコンピュータで動かし、位置は外部のモーションキャプチャで測っていた。
論文は、ネットワークを小さくすれば、計算力の限られた機体に載せる道が開けるとして、計算量と飛行性能の兼ね合いも分析している。
昆虫の「サッカード動作」まで再現できた意味
今回の派手な宙返りに隠れがちだが、Chen氏らが誇りをもって示しているのはサッカードと呼ばれる動きの再現だ。
サッカードとは、ハエやハチが飛行中に頭や胴体をピクッと素早く傾け、別方向へ跳ぶように移動してからまた反対に傾けて停止する、極端に短く鋭い姿勢変化のことをいう。
昆虫はサッカードを、景色を安定して捉えるために使っていると考えられている。
動きの途中の景色をぼやかし、姿勢を切り替えた瞬間だけくっきり像を取り込むことで、脳が乏しい処理能力でも自分の位置を保てる。
人間の眼球も似た仕組み(視線がジャンプするサッカード運動)を持っているが、羽ばたき飛行では機体全体が動くぶんだけ制御の要求は厳しい。
これを機械で再現できたということは、将来ロボットにカメラを載せた際に、昆虫と同じ「動いてから見る」戦略を採れる可能性が開けたということだ。
Chen氏は「この生体模倣的な飛び方は、将来ロボットにカメラやセンサを載せるようになったときに役立つはずだ」と述べている。
研究チームは、搭載センサが実現すれば複数の機体どうしがぶつからないよう互いの動きを調整する群飛行も探りたいと、次の課題を挙げている。
災害救助への遠い道のり
ここで注意しておきたいのは、今回の成果はあくまで実験室内での性能実測であって、実世界の救助任務にそのまま使える段階ではないという点だ。
ロボットは外部に設置された高精度モーションキャプチャで自己位置を教えてもらいながら飛んでいる。倒壊した建物の中でこの前提は成立しない。
しかも機体は電池を積んでおらず、電線で外から電力をもらい、制御の計算も外のコンピュータで行っている。
「速度が5.5倍になった」という数字と「災害救助に使える」という応用の間には、まだ何段もの技術の階段がある。
それでもこの研究には、単なる派手なデモを超える価値がある。
MPCを蒸留して深層学習方策に写すという考え方は、mg級の機体だけでなく、演算資源が限られたあらゆる小型ロボットや小型自律機械に横展開できる。
工場の狭い配管の点検、農地での花粉媒介、あるいは環境モニタリング用の使い捨てセンサ機など、応用先の候補は広い。
研究資金として米国科学財団(NSF)、海軍研究局(ONR)、空軍科学研究局(AFOSR)が名を連ねているのも、単なる玩具研究ではないという事情を映している。
ここは意見と事実を分けて書いておきたい。事実として、この論文はScience Advancesという査読を経た国際誌に載っており、DOIも実在する。
論文によると、機体は同じグループの以前の設計(2025年に『Science Robotics』で発表)と同じもので、今回の進歩は主に制御の側によるものだ。
派手な宙返り映像に浮かれず、この「静かに使える虫ロボ」がどのタイミングで既存ドローンの隙間を埋めるかを追っていきたい。
シルミー小さくて身軽なのに、宙返りまでできるなんてすごいね! いつか本当に、地震で埋まった人を助けてくれるかも
はかせそうなるといいね。次の壁は、外の景色をカメラで見ながら自分で飛ぶこと。虫と同じサッカードを、周りを見る動きとして使えるかが鍵なんだ
参考文献:
一次ソース: Hsiao et al., Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control (Science Advances, 2025) DOI:10.1126/sciadv.aea8716
論文本文(オープンアクセス): PMC12674129
研究機関: マサチューセッツ工科大学(MIT) ソフト・マイクロロボット研究室 / 二次ソース: ScienceDaily
コメント